動作控制
位置是結果,不是答案
從深蹲的下降與起身,看懂骨骼位置、肌肉工作與神經協調的時間關係
做深蹲時,膝蓋往內靠了一點,你可能聽過:「你的臀部太弱了。」做啞鈴彎舉時,把重量舉起來之後再慢慢放下,你也可能以為:「舉起來才是在用力,放下來就是放鬆。」
第二句比較好破解:如果放下啞鈴時手臂完全不用力,啞鈴還會照你要的速度慢慢下降嗎?
但第一句沒有那麼容易。膝蓋的位置,是這個人在當下條件裡完成動作的結果。你還得知道他要做什麼、承受什麼負荷、有哪些感覺線索,以及變化出現在哪個時間點。從看見動作,到解釋肌肉的能力與配合,中間還有一段需要確認。這篇要補的,就是那一段。
先把很容易被混成一句話的四個問題分開。它們相關,但不是同一個問題,需要的資料也不同。
| 問題 | 真正在問什麼 | 要靠什麼資料回答 |
|---|---|---|
| 這個部位正在往哪裡移動? | 動作的方向與時間過程。 | 前後連續的畫面。 |
| 這條肌肉有沒有在工作? | 當下有沒有活動。 | 肌電等當下量測,或條件明確的力學推論。 |
| 這條肌肉這一下出了多少力? | 這一次任務裡的力量輸出。 | 受力條件加上模型;直接量人體肌肉張力非常困難。 |
| 這條肌肉是不是太弱? | 可用的能力,夠不夠應付這個需求。 | 另外安排的肌力測試,加上對需求的估計。 |
我想帶你練的主線只有一條:觀察提供線索,任務與受力縮小可能性,額外資料再區分剩下的假說。不是每走到一半,就退回「反正不能直接知道肌肉」。若你還分不清「停在哪裡」與「往哪裡動」,可以先讀〈你在哪裡,不等於你正在往哪裡〉。
一、一張深蹲照片,能告訴你多少事?
朋友傳來一張深蹲照片。你看見他的屁股往後坐、膝蓋彎起來,身體停在半蹲的位置。你能描述他拍照那一刻在哪裡,卻還不知道:他正在往下蹲,還是已經往上站?這是第一下,還是第五下?
先把問題縮小。這一節只比較兩種資訊:一張照片,以及包含前後幾下的整組影片。兩者都能幫忙觀察動作,但能回答的問題不一樣。
情境一:同一張照片,可以接上兩段不同的過程
想像把深蹲影片停在半路,截下一張圖。一段影片裡,他從較直的姿勢往下蹲,接著身體明顯前趴,像被槓鈴壓得抬不起來。另一段影片裡,他從同樣前趴的位置,逐漸把身體立回來。中間的位置可以相同,前後順序一換,移動方向就不同。
看圖時,先看肩膀相對髖的位置,再看軀幹傾斜的程度。不要一開始就猜肌肉。點選「補上下降前後」與「補上起身前後」,中間那張照片完全相同;真正提供方向線索的,是它前面和後面發生的事。
照片還可以留下膝蓋、腳尖和軀幹在這個鏡頭裡的相對位置。但它把前後距離壓進平面,有些結構會互相遮住。因此,「膝蓋在畫面上比較靠內」是觀察;「大腿一定旋轉了多少」已經多推了一步。
拿到照片時,可以先寫:「在這個側面鏡頭中,身體位於半蹲位置。」至於正在下降或起身,先留白,等前後畫面補進來。
情境二:膝蓋都曾靠內,過程卻不一樣
先看一張膝蓋靠內的照片,再看兩組、每組三下。第一組,每一下剛開始下降,膝蓋就往內靠。第二組,第一下沿著原來的路徑;第二、三下從底部開始站起來時,膝蓋才內移,再逐漸回到原來路徑,順勢站直。
如果各自截下一張膝蓋靠內的照片,你可能只看到相似外觀。完整過程才讓你分出:是下降就開始,還是起身才出現?每一下都如此,還是只有某一下?之後有沒有回來?
熟練舉重者在重負荷深蹲的下降轉起身階段,確實可能出現膝蓋內移;但有人出現,有人沒有。這不是「每位舉重選手都會做」的標準技巧。[10]模型中安排第二、三下起身內移、再順勢回來,是為了讓時序差異容易看清的教學設定,不是研究量到的固定發力節奏。
整組影片多了線索,問題也可以問得更準
看真實影片時,可以依序問三件事。第一,變化出現在哪一下?每一下都如此,和只有後兩下才出現,是不同的紀錄。第二,變化出現在哪一段?下降、底部轉向和起身要分開看。第三,比較的是同樣的動作範圍嗎?蹲得比較淺,或還沒站直就開始下一下,花的時間也會不同。
可以先記錄「第二、三下,起身早段膝蓋內移,之後回到原路徑」。這句能回到影片逐格核對。若只記「膝蓋內夾」,就把開始時間、持續多久、是否恢復都丟掉了。
| 你拿到的資訊 | 可以具體記錄 | 還不能直接下的結論 |
|---|---|---|
| 一張深蹲照片 | 這個鏡頭裡,身體、膝蓋與腳尖此刻的位置。 | 正在下降或起身,以及這是第幾下。 |
| 一整組深蹲影片 | 變化從哪一下、哪一段開始;內移何時開始、持續多久、是否回到原路徑。 | 內移的唯一原因,或哪一條肌肉一定太弱。 |
照片幫你留下「在哪裡」,影片讓你加上「怎麼走到這裡、接著去了哪裡」。這是實打實的進展:你已經從「膝蓋內夾」升級成「第二、三下,起身早段內移,之後回來」。接下來的問題也就跟著變了:不是「哪條肌肉有問題」,而是「這個時間點的變化,和什麼有關」。
二、啞鈴正在放下,手臂也可能正在用力
想像你剛做完一下啞鈴彎舉。啞鈴靠近肩膀,接下來,你花幾秒把它慢慢放回身體旁邊。這幾秒裡,啞鈴一直往下走,手臂卻沒有休息:你得用力控制,才能讓它慢慢下來。
這一節只處理一件事:身體往哪裡移動,和肌肉正在做什麼,不是同一個方向的問題。放下重量時,手肘的屈肌可以一邊出力,一邊讓整個肌肉與肌腱單位隨著手肘伸直而拉長,而且它的活動型態,和你把啞鈴舉起來時並不相同。[7]
順手補一個常見的誤讀:控制下降,不等於正在減速
「煞車」是好用的比喻,但它容易讓人把所有離心控制都理解成「讓速度變慢」。這兩件事要分開:
- 抵抗外力、控制下降。啞鈴可以用接近固定的速度往下,這段時間手肘的屈肌仍在對抗重力,速度卻沒有一直在降。
- 讓下降變慢。你刻意把速度收住、平順停下,這才是減速。
兩者都可能出現在放下的過程裡,但不是同一件事。同樣地,也不要因為「最後停在最低點」,就說那裡一定需要最大的肌肉力量:手臂越往下放,啞鈴相對手肘的力臂本來就一直在變,最後停住只代表速度歸零。
停住不動,腿也沒有下班
你可能做過暫停深蹲:蹲下去,停兩秒,再站起來。停住時,身體看起來沒有移動,大腿卻可能很吃力。坐在椅子上也可以維持差不多的膝蓋角度,但椅子會接住身體,腿的工作就不一樣了。
再想像你站在健身房的踏板上,慢慢把另一隻腳放到地上。留在踏板上的那條腿,膝蓋會一邊彎,一邊控制身體往下降。身體往下、膝蓋彎起來,不代表大腿前面的肌肉正在休息。
這一節先把動作方向和肌肉工作分開。下一步再問:如果完成一個動作需要很多肌肉配合,這些分工與時機,是由你有意識地逐條安排的嗎?
三、同樣半蹲,肌肉正在控制下降,還是推你站起?
把槓鈴背好,慢慢蹲下,在底部停一下,再站起來。你可以有意識地決定蹲多深、用什麼速度,也可以提醒自己踩穩地面。但你大概不會在心裡逐條排程:「現在臀大肌出力,下一刻輪到股四頭肌,再來才是小腿。」
你決定要完成的動作,細部的肌肉分工與時序,通常不必由意識逐條指揮。大腦、腦幹與脊髓的控制過程共同參與;身體也持續利用視覺、前庭、肌肉與接觸面的感覺資訊來調整。肌肉本身不會做決定,也不能把所有配合都想成大腦依序按下幾個開關。[14]
先把這一次深蹲的條件固定
這裡只看一種情境:雙腳踩在穩定地面、背著槓鈴,平順下降,在同一個深度短暫停住,再站起來。站距、負荷、槓位與提示保持一致。這樣才有共同的事件可以對照:開始下降、抵達底部、開始起身,以及站穩。
先確定條件,不是因為環境設定好就能保證肌肉時序理想,而是因為「對的時間」必須相對於某個任務事件,才有明確意義。慢慢蹲、快速反彈、起身跳起來,需要的配合不會完全一樣。
離心、向心,先把意思說清楚
- 離心:肌肉主動產生張力,同時被拉長。往下蹲時,主要伸肌可以這樣承受負荷、控制下降。
- 向心:肌肉主動產生張力,同時縮短。往上站時,主要伸肌可以這樣把身體推起。
- 等長:肌肉主動產生張力,長度近似不變。不是沒有出力。
下面用整個肌肉—肌腱單位的長度變化來說明主要機械工作。肌腱會伸縮,所以關節怎麼動、整個單位怎麼變長,不能直接當成每條肌束的變化;深蹲的超音波量測也顯示,速度條件會影響肌腱的變形。[15]畫面上的標籤不是量到的肌束收縮或肌電。
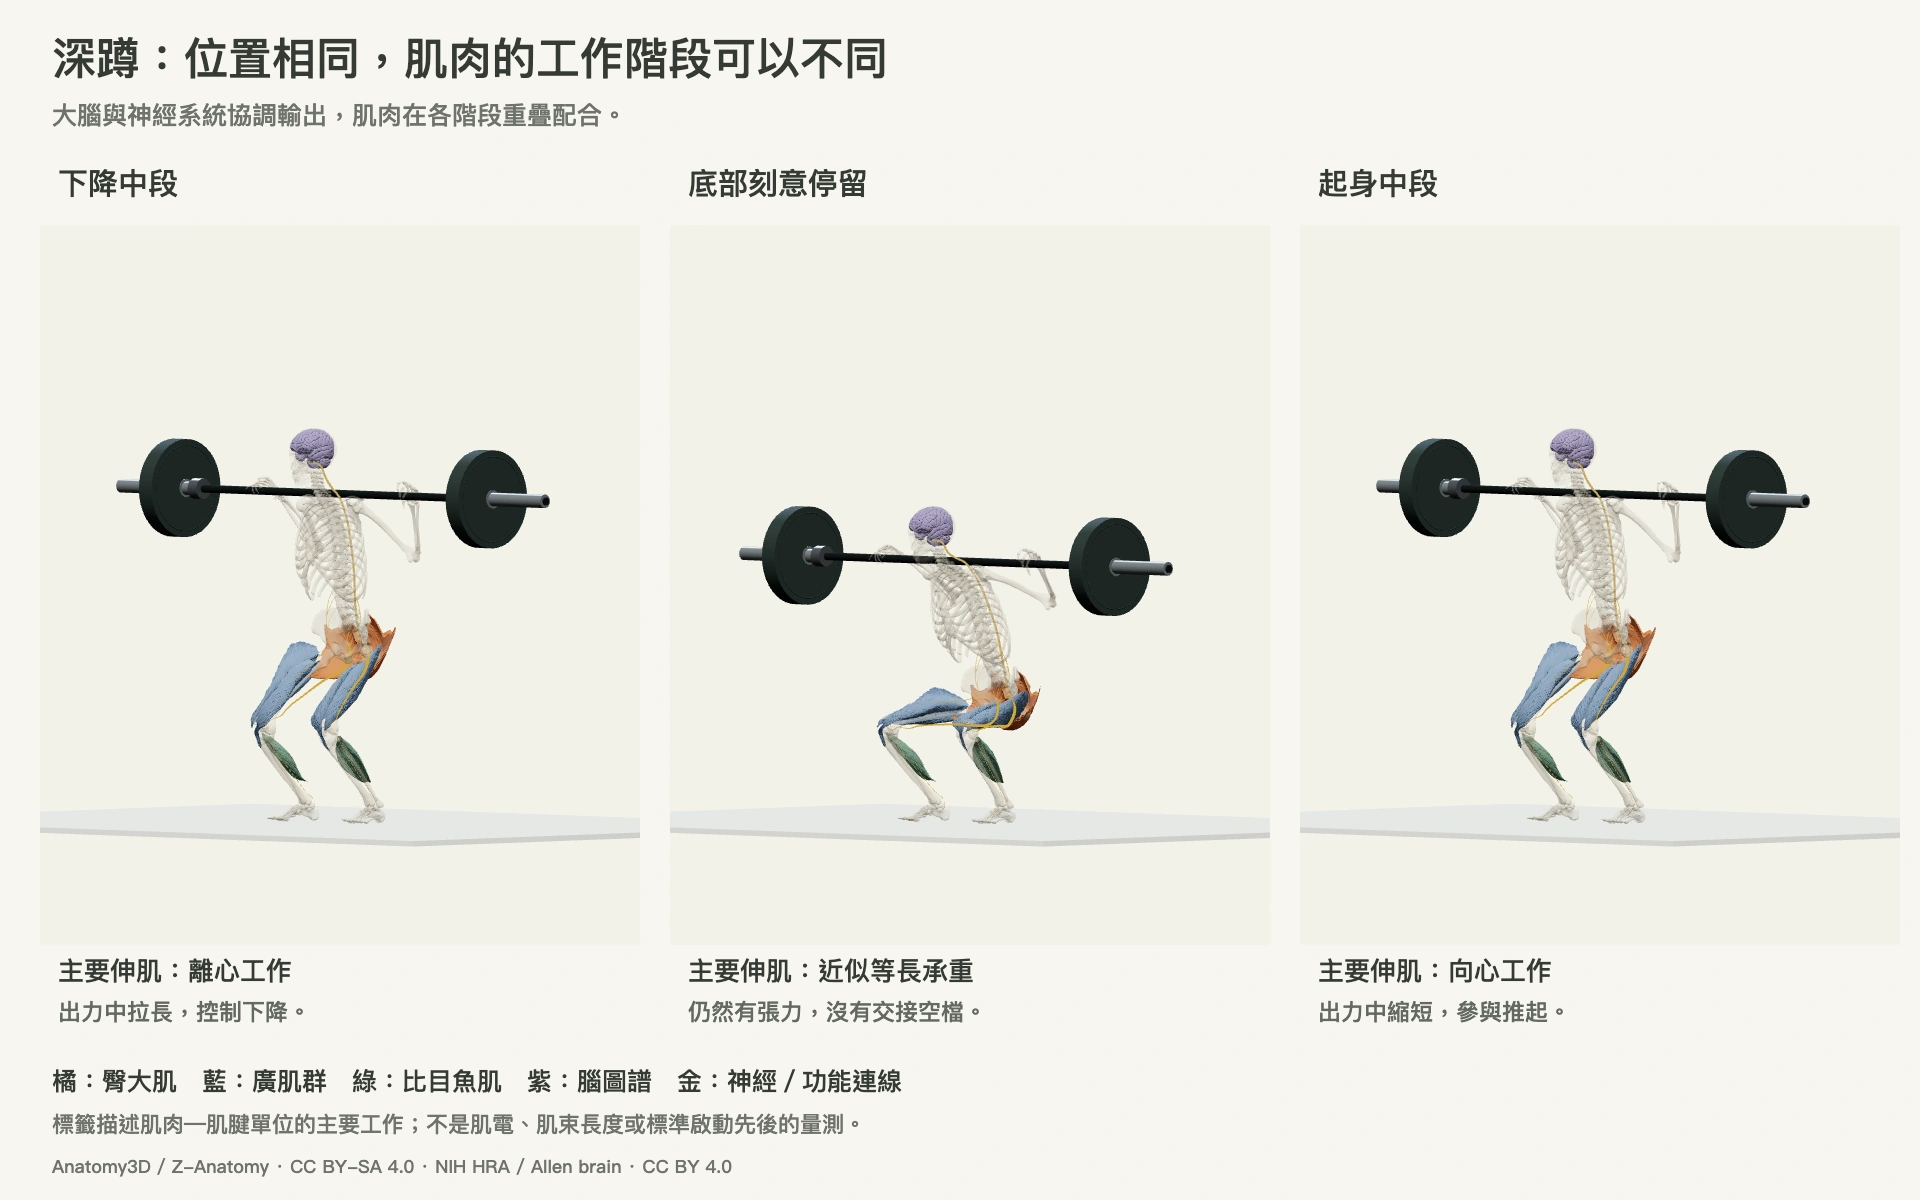
有順序的是階段,肌肉則重疊配合
先按「下降中段」,再按「起身中段」。模型停在同樣蹲深;臀大肌、廣肌群與比目魚肌仍然是那幾塊,當下的機械工作卻換了。同樣的位置,不能單獨回答它們正在控制下降,還是推起身體。
| 肌群 | 下降 | 底部刻意停留 | 起身 |
|---|---|---|---|
| 臀大肌 | 髖屈曲增加時,以離心工作承受負荷。 | 維持髖部承重,整個單位近似等長。 | 髖逐漸伸展,以向心工作參與推起。 |
| 廣肌群:股外側肌、股內側肌、股中間肌 | 膝屈曲增加時,以離心工作控制。 | 持續支撐彎曲的膝,整個單位近似等長。 | 膝逐漸伸直,以向心工作參與推起。 |
| 比目魚肌 | 脛骨往前、踝背屈增加時,以離心工作控制。 | 維持踝部承重,整個單位近似等長。 | 踝背屈減少時,以向心工作參與;不是要求踮腳。 |
| 軀幹周圍肌群 | 持續配合軀幹支撐;軀幹外觀大致固定,不等於每條肌肉都沒有長度變化。 | ||
全深蹲的肌肉功能量測,把臀大肌與廣肌群辨認為起身的主要推進者,比目魚肌也有貢獻。[12]這張表整理的是各階段的主要工作,不是完整肌肉清單,也不是每個人都必須遵守的啟動順序。下降時,不是屈肌負責蹲下、伸肌等起身才上班;下降轉起身,也不需要先把伸肌全部關掉,再重新打開。
底部這裡特別安排「停一下」,讓承重容易看清。若是不停留、直接反向,通過最低點的那一瞬間雖然移動方向改變了,卻不能把它當成一整段等長收縮,更不能當成休息。
腿後肌、股直肌和腓腸肌,為什麼沒有一起塗上相同標籤?
因為它們跨越兩個關節。以跨髖、跨膝的腿後肌為例:下蹲時,髖屈曲有把它拉長的趨勢,膝屈曲卻有讓它縮短的趨勢。兩端的影響要一起看,不能只看膝蓋彎了,就判定整條肌肉正在向心。股直肌與腓腸肌也有類似的雙關節問題。[12]
所以「下降全都離心、起身全都向心」太粗糙。要談某一條雙關節肌肉,還得知道兩個關節怎麼配合、肌肉—肌腱單位的長度如何變化,以及它當下是否活動。沒有被模型上色,不代表它沒有參與。
那麼,什麼才叫出力的 timing 合適?
在這次設定裡,可以先問:開始下降時,是否已能承受槓鈴、控制原定速度?接近底部時,是否能在目標深度停住?開始起身時,髖、膝、踝能否配合,把重量往上推?這些是對任務表現的要求,不是肌肉依序報到的時間表。
深蹲的肌電研究也把下降與起身分開分析,並發現單關節與雙關節股四頭肌之間的共同輸入、活動配合並不相同。[13]它支持把「哪個階段、哪些肌肉」說清楚,沒有給出「臀肌必須領先幾毫秒」的通用答案。
如果起身時膝蓋突然往內移,我可以記下動作變化出現的時間。但要說「臀肌啟動太晚」,就需要把相關肌肉的量測與起身事件對齊,再檢查這個差異是否真的和表現有關。肌電不能直接當成肌力;能力夠不夠,也仍要另外測試。[1]
位置是任務、負荷與神經肌肉協調共同留下的結果。先把下降、停留與起身放回來,你才知道這一刻在做什麼;要再回答哪條肌肉太弱、哪個訊號太晚,還得補上相應的資料。
四、外觀相近,任務未必相同
拿一顆啞鈴,把手往旁邊抬。換成 Cable,另一手扶著立柱,身體向外傾,再把手往旁邊抬。光看上臂,你可能會說:「不都是側平舉嗎?」
上一節固定同一次深蹲,分開看下降、停留與起身。現在再往前問:如果換了器材、拉力方向或支撐,原本的比較條件還一樣嗎?看起來相似的動作,有時連要應付的要求都不同。先把這些條件講清楚,才有依據比較肌肉如何配合。
同樣抬手,手上要對付的拉力不同
啞鈴一直被重力往下拉。手靠近身體時,啞鈴正下方那條線離肩比較近;手抬到側邊,這條線離肩更遠。同一顆啞鈴,對肩產生的轉動效果會隨位置改變,不必換重一點才會有差。
Cable 則沿著纜線,把手拉向滑輪。這次使用低滑輪、扶柱外傾的版本:手還在下端,纜線就已經斜著拉;手抬起後,拉力方向也跟著手與滑輪的相對位置改變。不能只看手抬多高,還要看纜線從哪裡來。扶著立柱的另一隻手,也多了一項維持身體的工作。
先對齊條件,才有得比較
研究要比較這兩種器材時,第一件事也是對齊任務。一項八週的訓練實驗,把兩種條件的肩外展範圍固定在同一段(手臂貼身到外展約 90 度),上下各約一秒的節奏也統一,滑輪高度則安排成大致與下端的手同高;這樣才有辦法把最後的差異算在器材頭上。結果是兩種條件的外側三角肌厚度增加相近,這次沒有分出有意義的差別。[11]
這個結果值得放在心裡:拉力條件不同,不會自動等於訓練結果不同。先把任務差在哪裡講清楚,是為了把問題問對,不是為了替某一種器材背書。本文圖中的 Cable 用的是低滑輪、扶柱外傾的版本,設定和那份研究不同;身體向外傾,手在房間裡經過的位置,也不會和直立啞鈴版完全重合。這個差別要一起交代,不能藏掉。所以在健身房裡換器材時,先問自己一句:你換掉的是解法,還是任務?
反過來的例子:外觀一樣,需求卻變了
再想像你走進健身房,一次空手,一次背著裝滿水壺和裝備的背包。兩次都可以照差不多的節奏走,但腿要做的事可能不同。負重走路的實驗量到過類似的分離:在走路時加上相當於體重三成的負荷,每個步態週期的時間幾乎沒有改變(平均只差 0.5% 左右),腿部伸肌的電訊號振幅卻明顯增加:突然加重時,比目魚肌在整個支撐期平均增加約四成,股四頭肌在支撐早段增加超過一倍。[6]
腳步節奏看起來一樣,不代表肌肉活動也一樣。但要把這個結果用對,也得記住它支持的尺度:那個實驗刻意把負荷加在接近質心的位置,避免姿勢調整干擾結果,所以它不等於背一個背包;而且並不是所有時間參數都沒變,伸肌活動的持續時間仍有小幅增加,只是週期時間幾乎沒動。
五、回到那個深蹲:補一項資訊之後,判斷怎麼更新?
那實際遇到的時候,第一步到底要做什麼?把前面四節合起來用一次。以下是一個假設的情境,不是研究結果:膝內移只出現在同一組的後段。遇到這種影片,我會照下面的順序做,而且每一步都先想好:如果結果是這樣,我可以多說什麼?
模型的最後一步可以自己選重測看到哪一種,看判斷怎麼跟著改。下面把同一套流程寫成文字。
第一步:先確認你在比較什麼
鏡頭位置、站距、蹲的深度、原本要求的節奏,前後幾下是不是一致?視線、支撐、口令或其他提示有沒有改變?如果不一致,連「後段才出現」這個現象本身都還沒定義清楚,後面的推論就沒有立足點。
第二步:問一個範圍比較小的問題
先不要指定某一條肌肉。改問:這個變化,是不是和這一組逐漸累積的狀態有關?這個問題小到可以被一次比較回答。
第三步:設計那一次比較
休息足夠之後,在盡量相同的條件下重新記錄一組:同樣的重量、深度、節奏、鏡頭與提示方式。先說好你要看什麼:內移是否仍然只在後段出現。
第四步:兩種結果,各自能推到哪裡
- 變化暫時消失。這和「與這一組累積的狀態有關」相容,值得繼續往這個方向比較。但一次重測不能把原因定位成某一條肌肉疲勞,也不能反過來排除能力不足的影響。
- 變化仍然存在。也不能立刻跳到結構限制。能說的只有:這次休息與重測沒有消除它,需要換一個問題:換負荷、換深度、換節奏,或者安排一次和這個動作分開的肌力測試。
如果想比較提示的影響,也可以另外安排一次條件清楚的比較;不要同時換重量、休息時間和口令,再把變化全算在神經時序頭上。表現隨提示改變,只能先說提示和表現有關,不能宣稱已修好某條肌肉的啟動時間。
重點不是把教練變成實驗室。每補一項資訊,你應該知道哪些解釋變得比較值得考慮,以及哪些結論仍然沒有資格說出口。
最後一層:找到原因,不等於一定要改
就算時間點、條件和可能原因都整理清楚了,還有一個問題要先回答:這個變化,實際上影響了哪一個訓練目標或任務要求?是同樣重量下這一組明顯掉速、是有不舒服、是維持不住原本的深度,還是只是看起來和示範影片不一樣?外觀不同本身,不會自動構成一個需要修正的問題。
延伸:把骨段方向與神經路徑分開看
前面談的是如何從結果追問條件與過程。若想繼續看骨段方向或神經路徑,還要分清下面兩件事。
走路時,每根骨頭接下來往哪裡轉?
右腳第一次碰地,到右腳趾離地,叫作支撐期;剛碰地、接住體重到另一腳離地的早段,則是承重反應。一般步行的支撐期約佔完整步態週期的 0–60%,接住體重的早段約在 0–10%;實際分期看接觸事件,時間會隨步速改變。[8]
下面的模型可以停在「接住體重」,沿著骨盆、股骨、脛骨外圍的圓環依序看各骨段在空間中的轉向分量。要讀懂它,得先分清兩件事:骨頭在空間中朝向哪裡,和相鄰兩根骨頭之間的相對運動。綠色骨盆的環描述整體骨盆轉向,不等於單側髂骨相對薦骨的運動;群體平均的髖旋轉曲線,也不是每個人的標準路徑。[9][4]
完整的入門放在〈朝向不等於相對運動〉的骨盆—股骨對照與〈說骨頭偏了,先說相對誰〉。
神經路徑,不等於這一次的控制時序
第一次換到 Cable,你可能在手剛離開身體時,就發現拉的方向和啞鈴不一樣,接下來要靠手上的感覺慢慢調整。這種調整確實有實驗基礎:在機器人介面製造的不穩定環境中,人可以學會調整手臂的機械阻抗,配合那個環境的特性。[2][3]
但那是特定實驗環境下的適應,不是這兩個側平舉動作已經被辨認出來的神經機制。把它寫成「換一種器材就換一條專屬神經」,會比證據多走好幾步。要談控制策略,需要先交代任務、環境與量測方式,第三節談的是準備與回饋如何配合事件;要把某次表現定位到特定腦區或神經路徑,則需要另外的證據。
參考文獻
Dick TJM, et al. Consensus for experimental design in electromyography (CEDE) project: Application of EMG to estimate muscle force. Journal of Electromyography and Kinesiology. 2024;79:102910. 共識明確指出:能用肌電準確估計肌肉力量的情境有限,多數情況仍須考慮肌肉狀態與其他生物力學、生理因素。
Burdet E, Osu R, Franklin DW, Milner TE, Kawato M. The central nervous system stabilizes unstable dynamics by learning optimal impedance. Nature. 2001;414:446–449. 研究對象為機器人介面產生的不穩定力場,不是本文兩個側平舉動作的神經機制比較。
Franklin DW, Osu R, Burdet E, Kawato M, Milner TE. Adaptation to stable and unstable dynamics achieved by combined impedance control and inverse dynamics model. Journal of Neurophysiology. 2003;90:3270–3282.
Neumann DA. 肌肉骨骼系統肌動學:復健醫學基礎,第 3 版繁體中文版,第 3 章、第 15 章(步行:書頁 668–673,圖 15-12、15-13)。不同語言與版次頁碼可能不同。
Sohn MH, McKay JL, Ting LH. Defining feasible bounds on muscle activation in a redundant biomechanical task: practical implications of redundancy. Journal of Biomechanics. 2013;46:1363–1368. 以貓後肢肌肉骨骼模型、31 條肌肉、靜態端點施力計算每條肌肉的活化上下界:多數肌肉下界為零(「可選」),在生理施力範圍內約 0–13% 的肌肉下界不為零(「必要」)。這是模型結果,不是人體實測的分工。
Stephens MJ, Yang JF. Loading during the stance phase of walking in humans increases the extensor EMG amplitude but does not change the duration of the step cycle. Experimental Brain Research. 1999;124:363–370. 健康成人於跑步機行走,負荷為體重 30%,並刻意施加在接近質心處以避免姿勢調整干擾;突然加重時比目魚肌在支撐期振幅平均增加 40%、股四頭肌在支撐早段增加 134%,伸肌活動持續時間增加約 4–7%,週期時間平均僅增加 0.5%。不能據此宣稱整套三維運動學沒有改變,負荷方式也與背背包不同。
Nakazawa K, Kawakami Y, Fukunaga T, Yano H, Miyashita M. Differences in activation patterns in elbow flexor muscles during isometric, concentric and eccentric contractions. European Journal of Applied Physiology and Occupational Physiology. 1993;66:214–220.
Horwood A. Clinical Biomechanics in Human Locomotion: Gait and Pathomechanical Principles. Academic Press, 2023. 書頁 36–37(支撐期與承重反應)、305(髖相對旋轉)、435(股骨與脛骨旋轉及個體差異);完整 PDF 頁 64–65、333、463。模型沿用教學曲線,並非書中資料的重建。
Uemura K, Atkins PR, Fiorentino NM, Anderson AE. Hip rotation during standing and dynamic activities and the compensatory effect of femoral anteversion: An in-vivo analysis of asymptomatic young adults using three-dimensional computed tomography models and dual fluoroscopy. Gait & Posture. 2018;61:276–281. DOI: 10.1016/j.gaitpost.2018.01.016. 11 名無症狀年輕成人,髖旋轉以股骨相對骨盆定義;群體平均曲線不能當成每個人的標準路徑。
Yoo J, Jo I, Lee HD. Biomechanical Investigation on Excessive Medial Knee Displacement (MKD) with Increasing Squat Weight for Elite Weight Lifters. The Korean Journal of Physical Education. 2023;62(4):421–433. DOI: 10.23949/kjpe.2023.7.62.4.31. 核對公開韓、英文摘要與書目:兩組各 10 名熟練者,負荷 40–90% 1RM,比較髖外展/內收肌力比值與肌肉電訊號。本文引用其「以另外量測的資料比較兩組」的作法,不將其結果解讀為所有選手的必然技巧或本模型的固定時序。
Larsen S, Wolf M, Schoenfeld BJ, et al. Dumbbell versus cable lateral raises for lateral deltoid hypertrophy: an experimental study. Frontiers in Physiology. 2025;16:1611468. 24 名有訓練經驗者、同一人雙側分派、八週:肩外展範圍統一為手臂貼身至外展 90 度,向心與離心各約 1 秒,纜線高度設定為大致與下端的手同高;兩種條件的外側三角肌厚度增加相近,近端與遠端皆取得支持虛無假設的中度證據。本文圖示為低滑輪、扶柱外傾的版本,與研究設定不同。姿勢外觀另參考 SynerMuscle 側平舉影片後半段,不採用影片中的活化百分比。
Robertson DGE, Wilson JMJ, St Pierre TA. Lower extremity muscle functions during full squats. Journal of Applied Biomechanics. 2008;24(4):333–339. DOI: 10.1123/jab.24.4.333. 六名有經驗男性舉重者;結合運動學、逆動力學、肌電與肌肉長度變化。用於主要推進肌與雙關節肌的功能區分,不作為普遍的肌肉啟動先後表。
Maudrich T, Tapper P, Clauß M, Falz R, Lässing J, Kenville R. Motor control strategies differ between monoarticular and biarticular quadriceps muscles during bipedal squats. Scandinavian Journal of Medicine & Science in Sports. 2022. 十二名健康男性休閒運動者;比較股內側肌、股外側肌與股直肌的共同輸入及活動配合。研究的相關性與肌間相干性不等於個別肌肉力量,也不提供每個人的最佳啟動順序。
Takakusaki K. Functional Neuroanatomy for Posture and Gait Control. Journal of Movement Disorders. 2017;10(1):1–17. DOI: 10.14802/jmd.16062. 用於皮質、腦幹與脊髓共同參與動作與姿勢控制的背景;步態綜述不是深蹲個別肌肉時序的量測依據。
Earp JE, Newton RU, Cormie P, Blazevich AJ. Faster Movement Speed Results in Greater Tendon Strain during the Loaded Squat Exercise. Frontiers in Physiology. 2016;7:366. DOI: 10.3389/fphys.2016.00366. 十名有阻力訓練經驗男性,60% 1RM 深蹲,整合超音波、動作捕捉與測力板;支持速度條件與肌腱變形須分開考慮,不把關節位置當成肌束長度量測。
模型資料:深蹲、啞鈴、側平舉與步態沿用 Anatomy3D/Z-Anatomy 骨骼與肌肉網格(CC BY-SA 4.0)。腦圖譜衍生自 NIH Human Reference Atlas/Allen Human Reference Atlas(CC BY 4.0);周邊神經衍生自 Z-Anatomy(CC BY-SA 4.0),與原骨架配準,中央連線為功能示意。解剖路徑、模型姿勢與教學時間均不是量測到的肌肉或神經活化。
Learning record
把這篇留在你的學習進度裡
登入後即可跨裝置同步已讀狀態,並從閱讀路徑接續下一篇。